养蜂站
alaindustrial:apiary_drone_station
概览
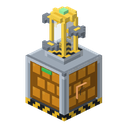
养蜂站——养蜂人的机器,高两格。下方是机身,带蜂蜜储罐、槽位和所有接口;上方是“蜂箱”,有四个六角形的蜂房单元,每侧一个。每个单元中放入一架养蜂无人机。当装有蜂箱附件、且附件已记入养蜂场地图的蜂箱完全装满时,无人机飞出,与附件对接,装满自己的小罐并返回——蜂蜜倒入养蜂站的储罐,再从那里流入管道。蜜蜂在此期间始终留在蜂箱中,不会发怒。
小例子。 放下养蜂站机身,在它上面放养蜂站蜂箱。往单元里放入两架无人机,再放入记有附件的养蜂场地图,把 LV 电缆和管道接到机身的任意一面。一旦有蜂箱装满,离它最近的单元就会升起一架无人机。
外观:“蜂房阳台”——上方方块内分两层的无人机平台,以及一根玻璃蜂蜜柱;无人机“熊蜂”——罐子形状的腹部和螫针。
组成部分
| 部分 | 方块 | 作用 |
|---|---|---|
| 机身(下方) | apiary_drone_station | 机器本体:EU/FE 缓存、蜂蜜储罐、地图槽、无人机槽和蜜脾槽;所有接口 |
| 蜂箱(上方) | apiary_drone_hive | 四个蜂房单元,无人机从中飞出;没有接口 |
| 养蜂无人机 | 物品 apiary_drone | 放入单元;不会磨损 |
两半是两个独立的物品(2026-11-07 的决定):把蜂箱放在机身上,二者会自动组装(组装时有咔哒声),朝向由机身决定。下方没有机身的蜂箱只是一个装饰方块。
拆除
| 拆掉的部分 | 结果 |
|---|---|
| 上方蜂箱 | 养蜂站停在“上方没有蜂箱”状态;储罐、槽位和无人机完好(它们在机身里);飞行中的无人机立即回到槽位,它们罐中的蜂蜜倒入储罐。重新放上蜂箱——工作继续 |
| 下方机身 | 与本模组其他带储罐的机器(摇蜜机、发酵罐、聚合机)相同:槽位中的物品(无人机、地图、蜜脾)散落出来,储罐中的蜂蜜和 EU/FE 电量丢失;飞行中无人机罐里的蜂蜜也会丢失。蜂箱保留为装饰方块 |
只有便携式流体储罐能把液体保存在物品中——养蜂站不是这种储罐。
能量
| 字段 | 数值 |
|---|---|
| 角色 | 消费者 |
| 等级 | LV,输入最高 32 EU/FE/刻 |
| 缓存 | 4000 EU/FE |
| 出动 | 160 EU/FE + 到附件距离每格 4 EU/FE(15 格时为 220 EU/FE) |
| 空闲 | 0 EU/FE——没有满蜂箱时养蜂站休眠 |
| 预留 | 每架在途的无人机,养蜂站都会在缓存中保留其出动的费用——新的出动只能使用剩余的空闲部分 |
能量可以接到机身的任意一面,包括底面;上方的蜂箱不接受电缆。EU/FE 在对接时扣除,并且只在蜂箱仍然是满的时候才扣;出动前养蜂站只检查缓存是否足够这次出动。飞到已经被采过的蜂箱的无人机会空着返回,不花费任何东西。
工作循环
- 养蜂站每 20 刻检查一次地图上的记录:附件还在原处,蜂箱在已加载的区块中、在同一维度、距离不超过 15 格,蜂蜜等级为 5,并且本站没有其他无人机正飞向这个蜂箱。
- 如果有这样的蜂箱,并且有带无人机的空闲单元、储罐中有 250 mB 的空间(算上飞行中无人机罐里的蜂蜜)、蜜脾槽有空间、EU/FE 足够这次出动——无人机就从离蜂箱最近的空闲单元飞出(距离相同时按北、东、南、西的顺序)。
- 无人机会绕开树木、树叶和墙壁:起飞时,养蜂站从蜂箱到附件沿空格子寻找路线(与村庄建造无人机相同的寻路),无人机机头朝前沿路线飞行,并平滑地绕过拐角。若找不到路线,则仍按原来的弧线飞行,高度为
clamp(1,5 + 0,2·d; 1,5; 4,5)格。飞行时间按路线长度计算。 - 无人机在附件处对接(40 刻):把螫针从上方竖直伸进附件的漏斗,附件的罐子逐级下降 5 → 0,无人机的腹部逐渐装满。对接结束时养蜂站重新检查蜂箱:仍然是满的——等级像在烟雾下一样归 0,扣除 EU/FE,腹部装入 250 mB 蜂蜜,并掷一次蜜脾几率;不再是满的——无人机空着返回,附件立即重新从蜂箱读取等级。
- 无人机返回平台;倒出耗时 20 刻——蜂蜜进入储罐(蜂蜜柱升高),蜜脾进入蜜脾槽。
等级归零只改变蜂箱的状态:蜜蜂不会被放出,不会发怒,作息也不变(原版的 ,与在营火烟雾下采集时相同)。
四架无人机同时飞行,每架飞向自己的蜂箱。在停机台上,无人机面朝外。飞行时它像原版蜜蜂一样嗡嗡作响,声音随它移动。右键点击养蜂站的蜂箱会打开养蜂站界面,轮廓线同时框住两个方块。
停机
任何停机都不会损失蜂蜜、蜜脾和无人机。
| 状态 | 何时 | 如何恢复 |
|---|---|---|
| 上方没有蜂箱 | 上半部分被拆下 | 把蜂箱放到机身上 |
| 没有养蜂地图 | 地图槽为空 | 放入地图;如果在飞行中取出地图——无人机返回,不再有新的出动 |
| 没有无人机 | 所有单元都是空的 | 放入无人机 |
| 没有能量 | 缓存少于最近一次出动的费用 | 有能量送达后自动恢复 |
| 储罐已满 | 没有 250 mB 的空间 | 管道取走蜂蜜后自动恢复 |
| 蜂巢已满 | 蜜脾槽已满 | 管道取走蜜脾后自动恢复 |
| 等待满蜜蜂箱 | 地图上没有一个蜂箱是满的 | 自动恢复 |
| 工作中 | 至少有一架无人机在飞行中 | — |
养蜂无人机
| 字段 | 数值 |
|---|---|
| 物品 | ,堆叠 1 |
| 磨损 | 无——只消耗养蜂站的能量 |
| 速度 | 每格路程 11 刻,单程不少于 26 刻(与园艺无人机相同) |
| 对接 | 40 刻 |
| 放入方式 | 通过界面手动放入;漏斗和管道既不会放入也不会取出无人机 |
无人机是养蜂站渲染器绘制的图像,而不是实体:它无法被攻击,也不会加载区块。园艺无人机不能放入单元。
液体
| 字段 | 数值 |
|---|---|
| 储罐 | 10 000 mB,只装液态蜂蜜 |
| 从外部接受 | 无——蜂蜜只来自无人机 |
| 输出 | 机身的任意一面——给设为抽取模式的管道、泵 |
物品栏
| 槽位 | 接受 | 数量 |
|---|---|---|
| 地图 | 养蜂场地图 | 1 |
| 单元 1–4 | 养蜂无人机 | 各 1 |
| 蜜脾 | 蜜脾(仅输出) | 一组 |
物品管道可以从机身的任意一面取走蜜脾。
界面
- 能量条、蜂蜜储罐条(悬停时显示容量)。
- 地图槽、四个单元槽(北、东、南、西——与方块上一致)、蜜脾槽。
- 地图记录列表:每条记录的坐标、距离和状态(“等待”“已满”“无人机在途”“太远”“未加载”“其他维度”“没有罐子”)。
- 状态行,显示停机原因。
方块属性
| 字段 | 机身 | 蜂箱 |
|---|---|---|
| 形状 | 完整立方体 16³ | 非实心的盒子:方块内分两层的无人机平台;不是遮挡体(R-PHY-05,) |
| 硬度 | 3.0 | 3.0 |
| 爆炸抗性 | 6.0 | 6.0 |
| 工具 | 镐 | 镐 |
| 掉落 | 方块本身;槽位中的物品散落 | 方块本身 |
活塞推不动养蜂站——否则一半会离开另一半。渲染框覆盖全部四次飞行(半径 15 格)。
配方
三个配方都在工作台上,用 LV 部件合成:
| 物品 | 材料 | 配方解锁条件 |
|---|---|---|
| 养蜂站机身 | 机器外壳、电子电路、储罐、铁板 ×6 | 机器外壳或储罐 |
| 养蜂站蜂箱 | 蜜脾 ×2、木板 ×4、铁板 ×3 | 蜜脾 |
| 养蜂无人机 | 铜锭 ×4、铁锭 ×2、电子电路、玻璃瓶——与园艺无人机相同,但用玻璃瓶代替漏斗 | 蜜脾或电子电路 |
进阶
相关内容
合成
有序合成
▶
养蜂站